
Bölüm 44 — Görüntü İşleme Akışı (Vision Pipeline)
1 dk okuma
Bir kameranın "bir hedefi görmesi" tek adımda olmaz — görüntü birkaç aşamadan geçerek anlamlı bilgiye (örn. "hedef sağımda, 2 metre uzakta") dönüştürülür. Bu aşama zincirine "pipeline" (boru hattı) denir.
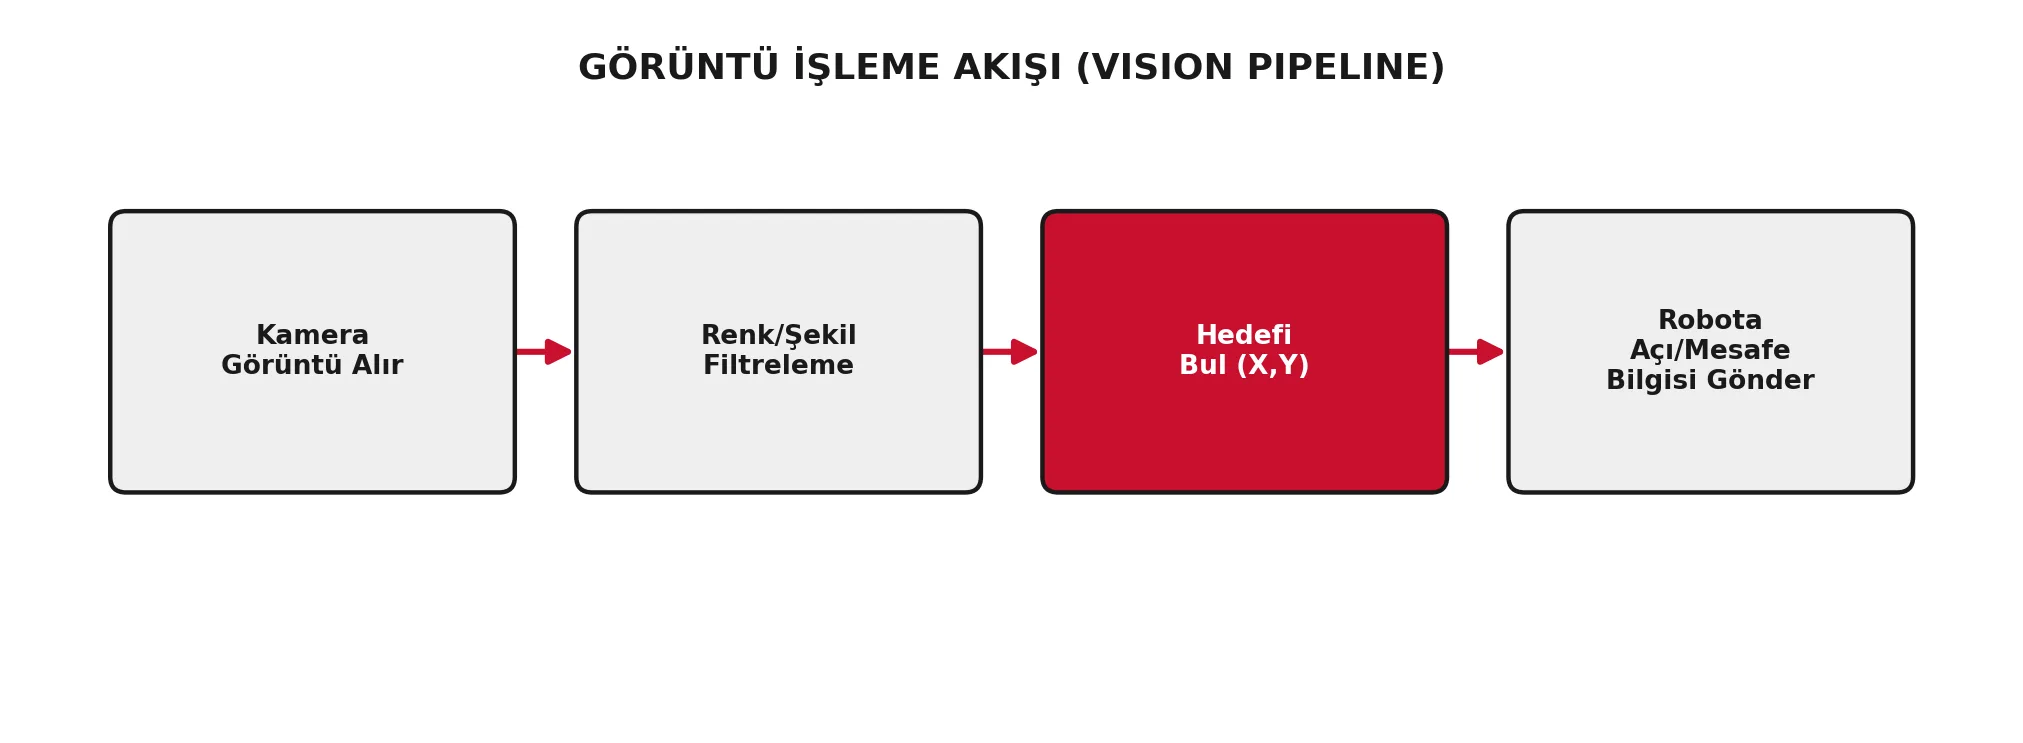
Ham görüntüden kullanılabilir bilgiye giden yol
Görüntü Alma: Kamera saniyede belli sayıda kare (frame) yakalar.
Filtreleme: İstenmeyen renkler/nesneler elenir, sadece hedefin rengi/şekli bırakılır.
Hedef Bulma: Görüntüdeki hedefin piksel konumu (X, Y) bulunur.
Bilgiye Çevirme: Piksel konumu, gerçek dünyadaki bir açı/mesafeye çevrilip robot koduna gönderilir.
NEDEN AYRI BİR İŞLEMCİ?
Bu işlemi roboRIO'nun kendisi yapabilir ama roboRIO'nun işlem gücü sınırlıdır. Rekabetçi takımlar genelde Limelight veya Raspberry Pi gibi AYRI bir "coprocessor" (yardımcı işlemci) kullanır — görüntü işleme orada yapılır, sonuç NetworkTables ile roboRIO'ya gönderilir.