
Bölüm 36 — PID'in Üç Bileşeni: P, I, D
1 dk okuma
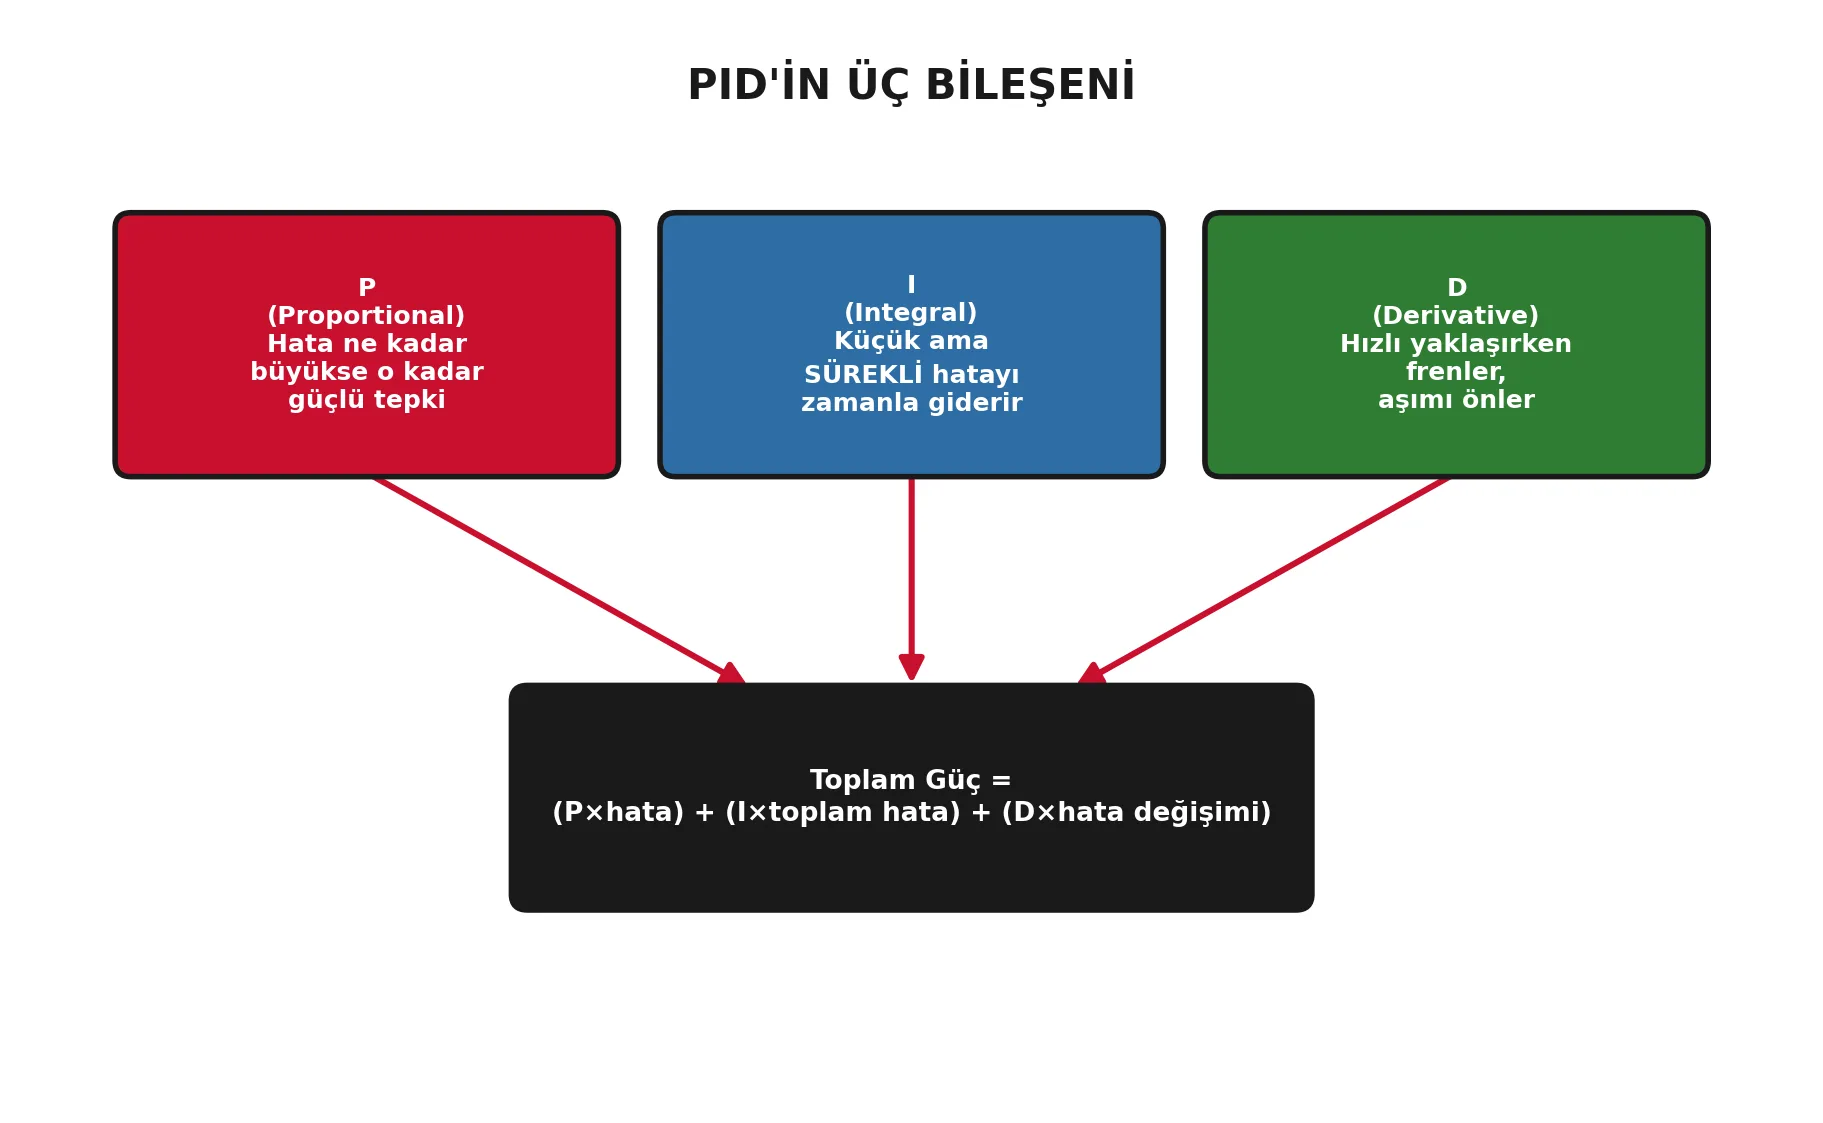
PID'in üç bileşeni ve topladıkları güç
P (Proportional): Hata ne kadar büyükse, tepki de o kadar güçlü olur. Kol hedeften çok uzaksa hızlı, yaklaştıkça yavaşça hareket eder.
I (Integral): Küçük ama SÜREKLİ kalan bir hatayı (örn. kol yerçekiminden dolayı hedefin biraz altında kalıyorsa) zamanla toplayıp giderir.
D (Derivative): Hata çok hızlı kapanıyorsa "frene basar", hedefi aşmayı (overshoot) önler.
WPILib'de bir PID kontrolcü kurmak:
PIDController pid = new PIDController(kP, kI, kD);
double guc = pid.calculate(suankiPozisyon, hedefPozisyon);
motor.set(guc);
KAZANÇLARI NASIL BULMALI?
kP, kI, kD değerleri ("kazançlar") her mekanizma için FARKLIDIR ve deneme-yanılmayla bulunur. Genel kural: önce sadece kP ile başlayın, kol hedefe makul hızda gidip hafif sallanana kadar artırın; sonra gerekirse küçük bir kD ekleyin. kI'yi çoğu FRC mekanizmasında hiç kullanmayabilirsiniz.