
Bölüm 60 — CAN ID Planlaması ve Donanım Hazırlığı
1 dk okuma
4 modülün her biri 3 CAN cihazı barındırır (sürüş motoru, dönüş motoru, CANcoder) — toplamda 12 cihaz, artı Pigeon 2 (yön sensörü). Kurulumdan önce bir numaralandırma planı yapmak, ileride "hangi kablo nereye gidiyordu?" karmaşasını önler.
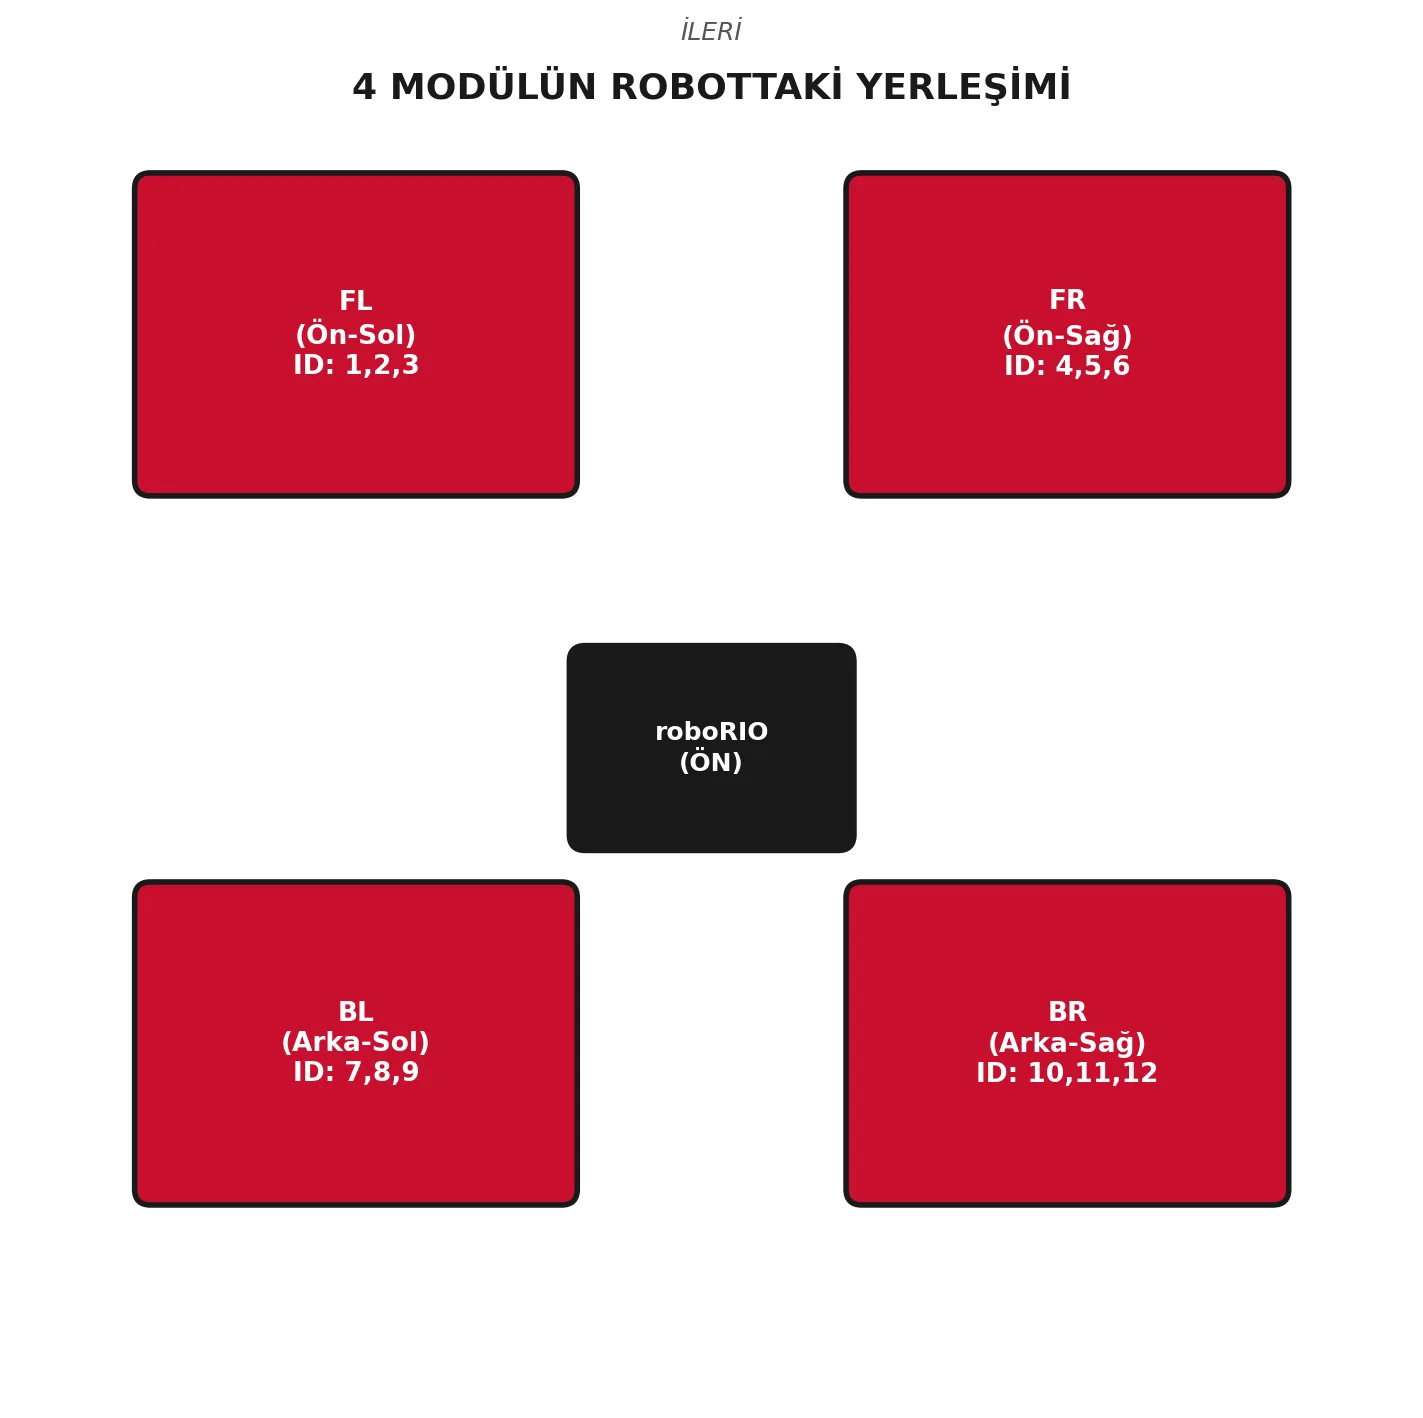
4 modülün robottaki yerleşimi ve önerilen CAN ID planı
Modül | Sürüş Motoru | Dönüş Motoru | CANcoder |
Ön-Sol (FL) | 1 | 2 | 3 |
Ön-Sağ (FR) | 4 | 5 | 6 |
Arka-Sol (BL) | 7 | 8 | 9 |
Arka-Sağ (BR) | 10 | 11 | 12 |
DAHA ÖNCEKİ ROBOT KODUYLA BAĞLANTI
Bu numaralandırma, robotun daha önce sizin için hazırladığımız Constants.java dosyasındaki numaralarla BİREBİR aynıdır. Bu ek, o kod projesinin "donanım tarafını" tamamlıyor.
#Alfa Robotics 8084#8084#Alfa Robot#Atatürk Mesleki ve Teknik Anadolu Lisesi#FRC El Kitabı#Swerve Sürüş Sistemi: Sıfırdan Kurulum#CAN ID Planlaması ve Donanım Hazırlığı