
Bölüm 38 — Kinematics: Sürüş Tipleri ve Matematiği
1 dk okuma
Kinematics, "sürücünün istediği hareket" (ileri git, sağa dön) ile "her bir tekerleğin ne kadar ve hangi yönde dönmesi gerektiği" arasındaki matematiksel ilişkidir.
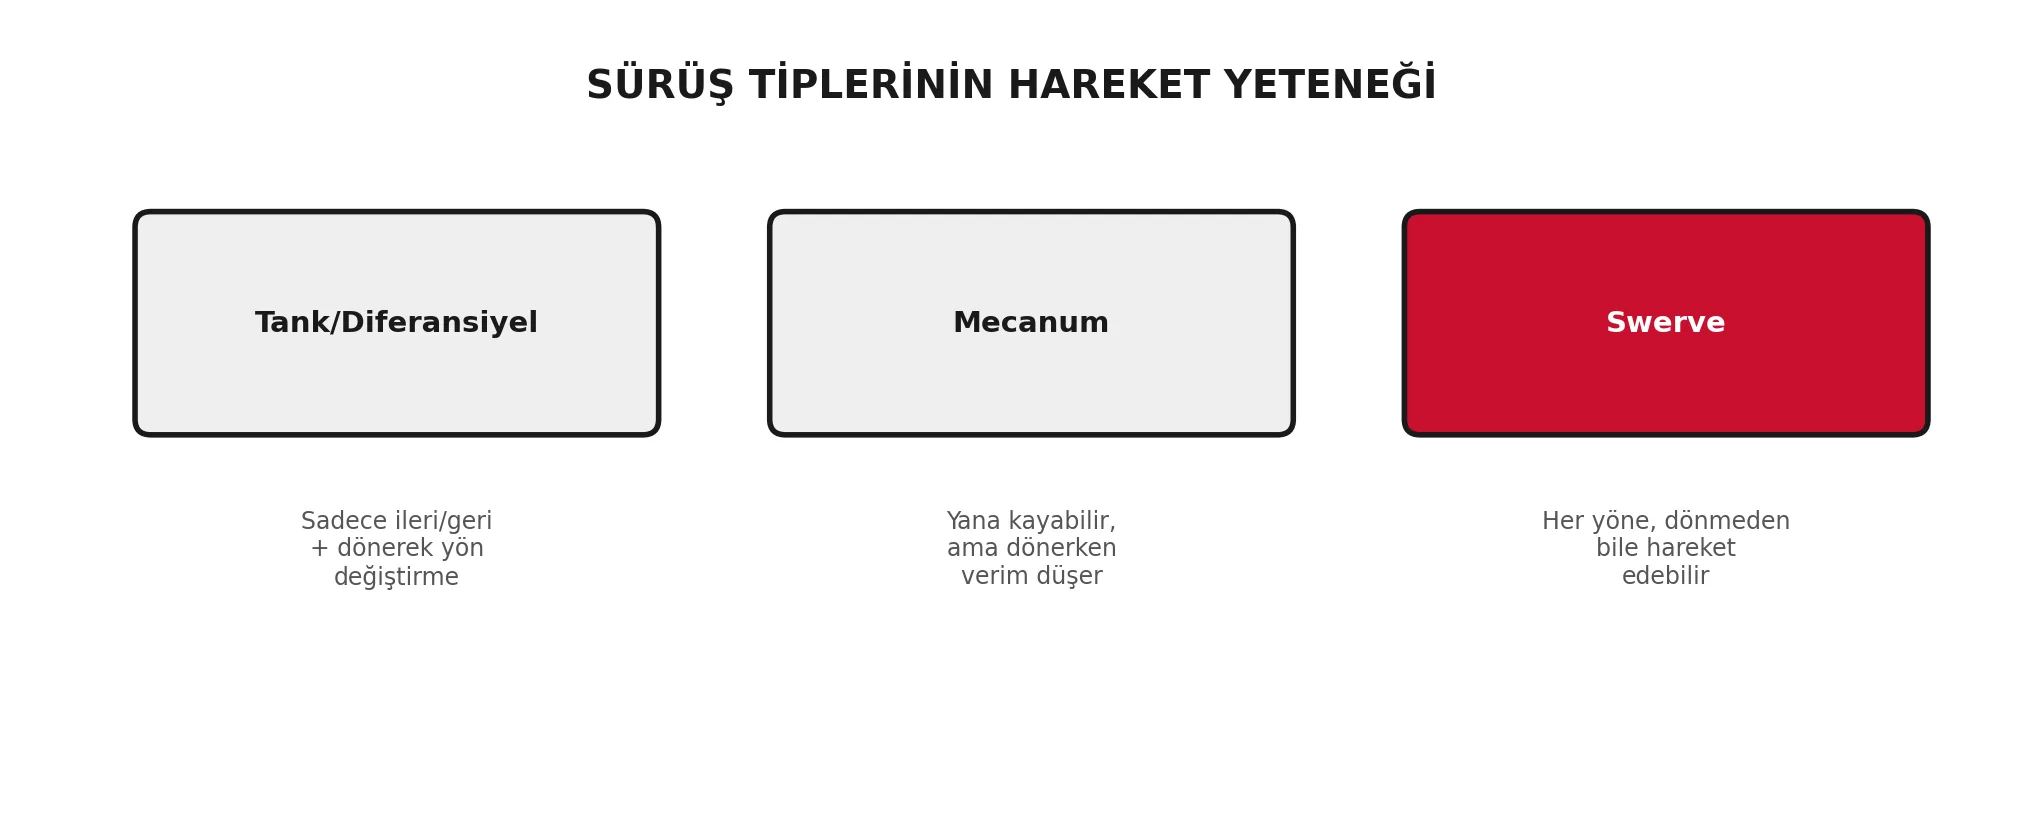
Farklı sürüş tiplerinin hareket kabiliyeti
Swerve gibi karmaşık sistemlerde bu matematiği elle hesaplamazsınız — WPILib'in SwerveDriveKinematics sınıfı, sürücünün istediği hareketi otomatik olarak her tekerleğin hız ve açısına çevirir:
ChassisSpeeds istek = new ChassisSpeeds(vx, vy, dönüşHızı);
SwerveModuleState[] tekerlekler = kinematics.toSwerveModuleStates(istek);
// tekerlekler[0] = ön-sol tekerleğin hedef hız ve açısı, vb.
#Alfa Robotics 8084#8084#Alfa Robot#Atatürk Mesleki ve Teknik Anadolu Lisesi#FRC El Kitabı#Gelişmiş Kontrol ve Otonom#Kinematics: Sürüş Tipleri ve Matematiği