
Bölüm 59 — Bir Swerve Modülünün Anatomisi
1 dk okuma
Her swerve modülü üç ana parçadan oluşur — bunların üçü de Parça Kataloğu'nda tanıdığımız parçalar, burada bir araya geliyorlar:
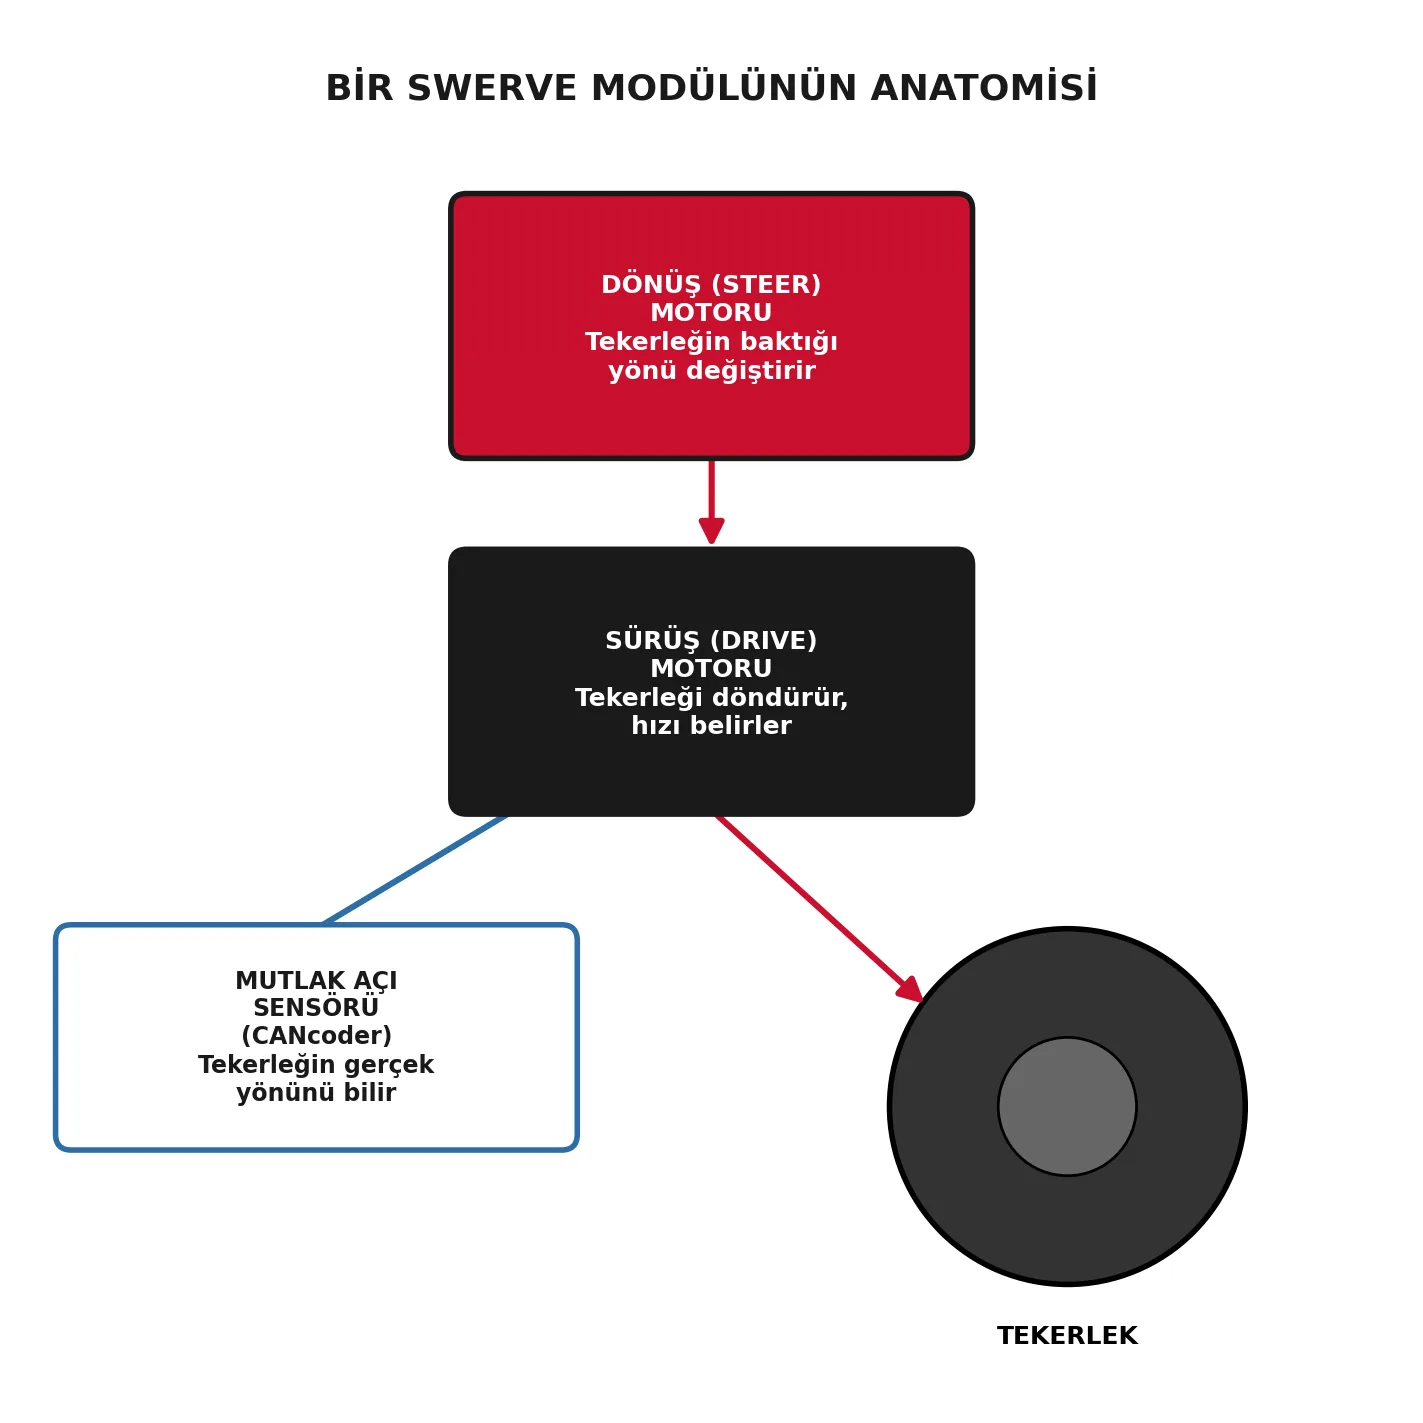
Bir swerve modülünün üç temel bileşeni
Sürüş (Drive) Motoru: Tekerleği döndürüp robotu ileri/geri hareket ettirir.
Dönüş (Steer) Motoru: Tüm modülü kendi ekseninde döndürüp tekerleğin BAKTIĞI YÖNÜ değiştirir.
Mutlak Açı Sensörü (CANcoder): Modülün şu an hangi yöne baktığını, robot kapatılıp açılsa bile HATIRLAR — bu yüzden "mutlak" (absolute) denir.
⚠ DİKKAT: Sürüş motorundaki encoder GÖRECELİDİR (robot açıldığında sıfırlanır) ama CANcoder MUTLAKTIR. Swerve'ün doğru çalışması için modülün açısını her zaman CANcoder'dan okuruz — bu ekteki en kritik kavramlardan biri budur.
#Alfa Robotics 8084#8084#Alfa Robot#Atatürk Mesleki ve Teknik Anadolu Lisesi#FRC El Kitabı#Swerve Sürüş Sistemi: Sıfırdan Kurulum#Bir Swerve Modülünün Anatomisi