
Bölüm 25 — Motor Kontrolü: set() Metodu
1 dk okuma
Bir motoru döndürmenin en temel yolu set() metodudur. Bu metoda -1.0 ile 1.0 arasında bir sayı verirsiniz: -1.0 tam güç geri, 0 dur, 1.0 tam güç ileri.
SparkMax motor = new SparkMax(20, MotorType.kBrushless);
motor.set(0.5);  // %50 güçle ileri dön
motor.set(-0.3); // %30 güçle geri dön
motor.set(0);    // dur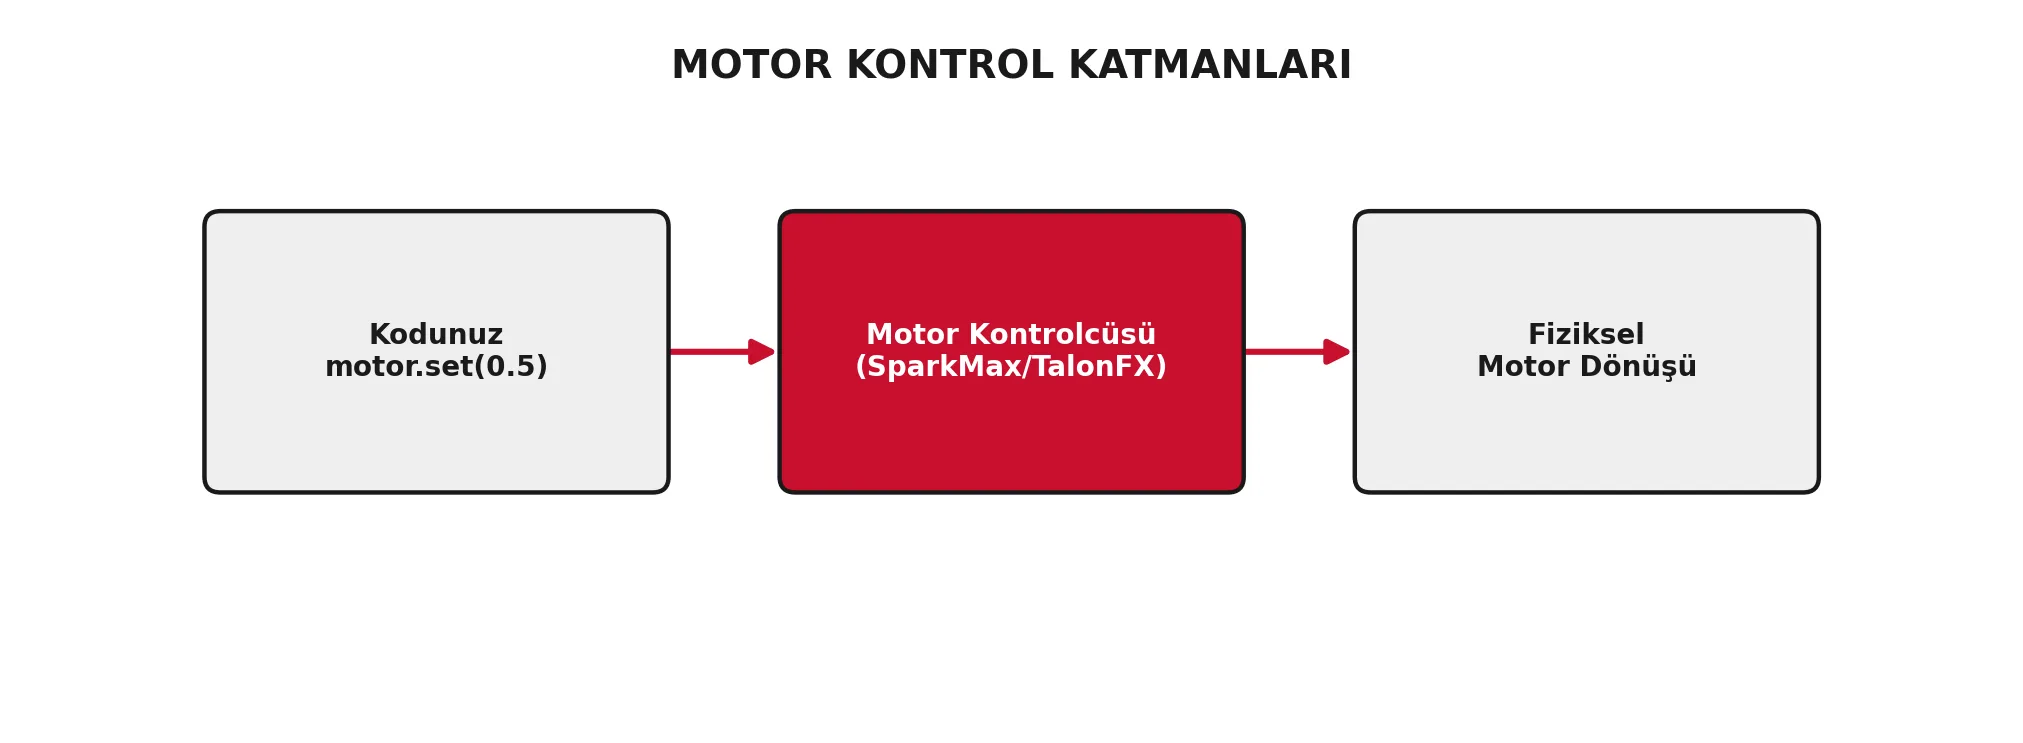
Kodunuzdaki set() çağrısının fiziksel harekete dönüşme yolu
set() NE ANLAMA GELİR?
set() metoduna verdiğiniz sayı bir HIZ DEĞİL, bir GÜÇ ORANIDIR. Aynı 0.5 değeri, robot yokuş aşağı giderken çok hızlı, yokuş yukarı giderken çok yavaş dönebilir — çünkü motor sabit güç uygular, sabit hız değil.
#Alfa Robotics 8084#8084#Alfa Robot#Atatürk Mesleki ve Teknik Anadolu Lisesi#FRC El Kitabı#Donanım API'leri ve Sensörler#Motor Kontrolü: set() Metodu