
Bölüm 9 — CAN Bus: Cihazları Zincirleme Bağlama
1 dk okuma
Daha önce Parça Kataloğu'nda CAN Bus'ı "tüm cihazların tek bir hatta zincirleme bağlanması" olarak tanımlamıştık. Şimdi bunu fiziksel olarak nasıl yaptığımıza bakalım.
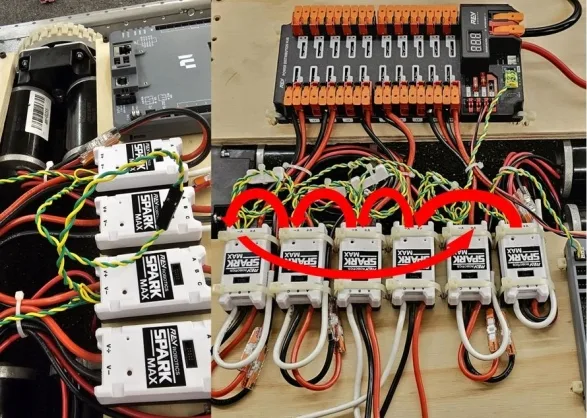
Birden fazla motor kontrolcüsünün CAN kablosuyla zincirleme bağlanması. (Fotoğraf: WPILib resmi dokümantasyonu, CC BY 4.0)
CAN Bus'ın mantığı bir tren vagonu dizisi gibidir: roboRIO'dan çıkan kablo ilk cihaza girer, o cihazdan çıkan başka bir kablo ikinci cihaza girer, ve bu böyle devam eder. Zincirin en başı ve en sonu roboRIO ve PDH'de sonlanır.
Sarı kablo → Sarı uca (YEL / CANH)
Yeşil kablo → Yeşil uca (GRN / CANL)
Her cihazda İKİ çift Sarı/Yeşil terminal bulunur — biri "gelen", diğeri "giden" için. Hangisinin gelen/giden olduğu önemli değildir, CAN Bus'ta yön farkı yoktur.
⚠ DİKKAT: Sarı ve yeşil kabloları karıştırmayın (ters bağlamayın) — CAN Bus hiç çalışmaz ve roboRIO cihazları hiç göremez.